Un robot risolve il Cubo di Rubik usando solo le zampe: il video è sorprendente
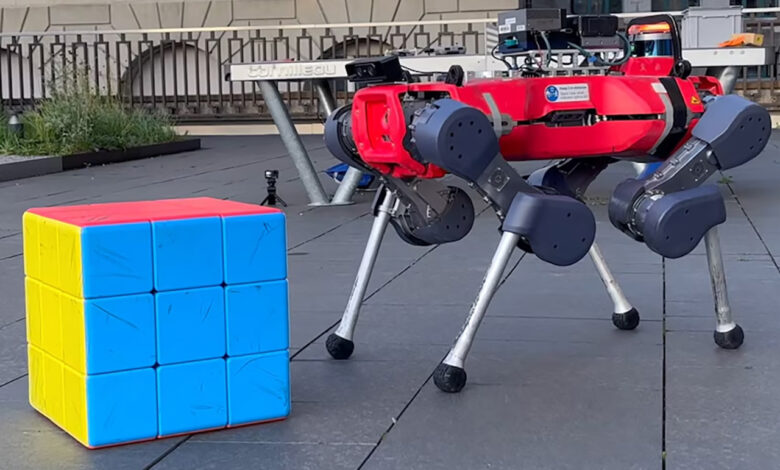
Un robot a quattro zampe davanti a un gigantesco Cubo di Rubik. Lo osserva, ne studia i colori e poi inizia a muoverlo usando soltanto le zampe, fino a risolverlo completamente. Sembra una scena tratta da un film di fantascienza, ma è il risultato di un esperimento realizzato dai ricercatori dell’ETH di Zurigo, in Svizzera.
Il protagonista è ANYmal-D, un robot quadrupede progettato per muoversi autonomamente in ambienti complessi. Questa volta, però, gli scienziati gli hanno affidato un compito decisamente insolito: risolvere un Cubo di Rubik di grandi dimensioni senza utilizzare mani o bracci robotici aggiuntivi.
Il risultato è sorprendente: il robot ha completato tre risoluzioni autonome, impiegando ogni volta circa 8-9 minuti. Una dimostrazione che potrebbe aprire nuove possibilità nello sviluppo di macchine capaci non soltanto di camminare, ma anche di manipolare oggetti attraverso i propri arti.
Il robot che risolve il Cubo di Rubik con le zampe
L’esperimento è stato realizzato dal Robotic Systems Lab dell’ETH di Zurigo, uno dei centri di ricerca europei impegnati nello sviluppo di robot autonomi.
ANYmal-D somiglia, nella struttura, a un cane robotico: possiede quattro zampe articolate, sensori e telecamere che gli consentono di osservare l’ambiente circostante.
Per questa dimostrazione i ricercatori hanno utilizzato un Cubo di Rubik gigante, con lati di circa 40 centimetri e un peso di circa 4,6 chilogrammi.
Rispetto al classico rompicapo che possiamo tenere tra le mani, le dimensioni rendono l’operazione particolarmente complessa.
Il robot deve infatti mantenersi in equilibrio, evitare che il cubo scivoli e applicare una forza sufficiente a ruotare gli strati senza spostare accidentalmente quelli che devono rimanere fermi.
La difficoltà non sta soltanto nel trovare la combinazione corretta, ma nell’eseguire fisicamente ogni movimento con precisione.
Come fa ANYmal a risolvere il Cubo di Rubik?
Il processo è composto da più fasi e combina visione artificiale, algoritmi di pianificazione e tecniche di apprendimento automatico.
Prima osserva tutti i colori
ANYmal utilizza le telecamere e i sensori di profondità per analizzare le facce del cubo.
Poiché non può vedere contemporaneamente tutti i lati, deve cambiare posizione e, quando necessario, ribaltare il rompicapo per completare la scansione.
Il sistema ricostruisce così la disposizione dei colori, individuando la configurazione iniziale del cubo.
Poi calcola la soluzione
Una volta identificata la disposizione dei colori, un algoritmo determina la sequenza necessaria per risolvere il rompicapo.
Il robot deve però tradurre questa soluzione matematica in movimenti realmente eseguibili con le proprie zampe.
Non basta sapere quale faccia ruotare: bisogna decidere come posizionarsi, quale zampa utilizzare e come mantenere stabile il cubo.
Infine usa le zampe per ruotare gli strati
Durante alcune operazioni, una zampa mantiene fermo il cubo mentre un’altra spinge lo strato da ruotare.
Il robot deve contemporaneamente conservare l’equilibrio sulle zampe di appoggio.
Quando serve, cambia posizione oppure ribalta l’intero rompicapo per raggiungere le facce necessarie.
È proprio questa coordinazione tra equilibrio e manipolazione a rendere l’esperimento particolarmente interessante dal punto di vista scientifico.
Il video del robot che risolve il Cubo di Rubik
Il gruppo di ricerca ha pubblicato una dimostrazione video nella quale è possibile osservare ANYmal mentre esamina il cubo, lo sposta e ruota progressivamente gli strati fino al completamento.
Le operazioni non vengono eseguite con la rapidità di un essere umano esperto del rompicapo. Il robot procede attraverso movimenti controllati, riposizionamenti e verifiche.
Il risultato finale mostra tuttavia una capacità significativa: completare una sequenza articolata di azioni senza che un operatore debba guidare manualmente ogni singolo movimento.
GUARDA IL VIDEO DELL’ESPERIMENTO
Il video originale e il materiale scientifico sono disponibili anche nella pagina ufficiale del progetto dell’ETH di Zurigo.
Il segreto è l’apprendimento per rinforzo
Una parte fondamentale dell’esperimento riguarda il modo in cui ANYmal ha imparato a eseguire i movimenti.
I ricercatori hanno utilizzato una tecnica di intelligenza artificiale chiamata apprendimento per rinforzo, o reinforcement learning.
In termini semplici, il sistema viene addestrato attraverso numerose simulazioni nelle quali prova differenti azioni e riceve segnali che favoriscono i comportamenti più efficaci.
Nel caso del Cubo di Rubik, l’obiettivo era insegnare al robot a ruotare gli strati, ribaltare il cubo e mantenere il controllo dell’oggetto senza perdere l’equilibrio.
Le abilità apprese in simulazione sono state poi adattate all’utilizzo sul robot fisico.
Questo approccio permette di sviluppare movimenti complessi senza dover programmare manualmente ogni dettaglio di ogni gesto.
È importante però distinguere due aspetti: l’intelligenza artificiale aiuta a controllare i movimenti, mentre la soluzione logica del Cubo di Rubik viene calcolata attraverso un apposito algoritmo.
Tre prove completate in 8-9 minuti
Secondo il lavoro scientifico pubblicato dai ricercatori, ANYmal ha completato tre risoluzioni autonome del cubo sull’hardware reale.
Ogni prova ha richiesto circa 30 passaggi, comprendendo rotazioni degli strati, ribaltamenti e riposizionamenti, per una durata complessiva di 8-9 minuti.
Non siamo quindi davanti a un robot progettato per battere record di velocità.
Il risultato è interessante perché dimostra la possibilità di combinare percezione visiva, pianificazione e movimenti fisici coordinati per completare un compito articolato.
Tre prove riuscite, naturalmente, non bastano a dimostrare che il sistema sia infallibile o pronto per qualsiasi situazione.
La ricerca rappresenta un esperimento controllato e i risultati dovranno essere ulteriormente studiati e verificati.
Perché questo esperimento è importante per il futuro dei robot?
Risolvere un Cubo di Rubik potrebbe sembrare un’abilità poco utile al di fuori di una dimostrazione scientifica.
In realtà, il rompicapo rappresenta un banco di prova particolarmente impegnativo per una macchina.
Il robot deve riconoscere un oggetto, comprenderne la configurazione, pianificare una lunga successione di azioni e manipolarlo senza provocare movimenti indesiderati.
Sono capacità che potrebbero risultare preziose anche in contesti molto diversi.
In futuro, tecnologie di questo tipo potrebbero contribuire allo sviluppo di robot destinati a ispezioni industriali, manutenzione, esplorazione di ambienti difficili o interventi in luoghi poco accessibili agli esseri umani.
Un robot quadrupede capace di utilizzare le proprie zampe anche per spostare e manipolare oggetti potrebbe svolgere alcune attività senza avere necessariamente bisogno di un braccio robotico supplementare.
Si tratta però di possibili applicazioni future, non di capacità operative già dimostrate da questo specifico esperimento.
Dai robot che camminano a quelli che interagiscono con gli oggetti
Negli ultimi anni abbiamo visto robot quadrupedi capaci di salire scale, attraversare terreni accidentati, evitare ostacoli e muoversi in ambienti industriali.
La sfida successiva è renderli sempre più abili nell’interazione con ciò che li circonda.
Il progetto dell’ETH di Zurigo mostra una direzione interessante: utilizzare gli stessi arti sia per muoversi sia per compiere operazioni precise sugli oggetti.
È un problema molto più complesso di quanto possa sembrare, perché ogni movimento modifica contemporaneamente la posizione del corpo, l’equilibrio e le forze applicate all’ambiente.
Il Cubo di Rubik gigante diventa quindi qualcosa di più di un semplice gioco: uno strumento per mettere alla prova la capacità dei robot di coordinare percezione, ragionamento e movimento.
Un Cubo di Rubik oggi, compiti molto più complessi domani?
Vedere una macchina a quattro zampe impegnata a risolvere un rompicapo colorato è certamente curioso. Ma dietro il video c’è una ricerca che affronta alcune delle difficoltà fondamentali della robotica moderna.
ANYmal non si limita a individuare una soluzione attraverso un computer: deve trasformarla in una lunga serie di azioni fisiche e adattare i propri movimenti alla posizione del cubo.
Il vero traguardo non è avere risolto un Cubo di Rubik, ma averlo fatto utilizzando zampe progettate principalmente per camminare.
Per ora servono diversi minuti per completare un’operazione che alcuni appassionati eseguono in pochi secondi. Ma l’obiettivo dei ricercatori non è vincere una gara di velocità: è insegnare ai robot a diventare più versatili.
E questa potrebbe essere una capacità decisiva per le macchine del futuro.